HK Seymaturbino · Powered by HK-SkillLexR&D DEMO · SAMPLE DATA
01 / 06現場資料入力
 HyperKineticsMANUFACTURING INTELLIGENCE
MANUFACTURING INTELLIGENCE · R&D
対象・動作の分析、熟練知識、製造文書、ロボットシミュレーション。4つの技術の役割とデモをご覧ください。
01 / TYCHO R&D
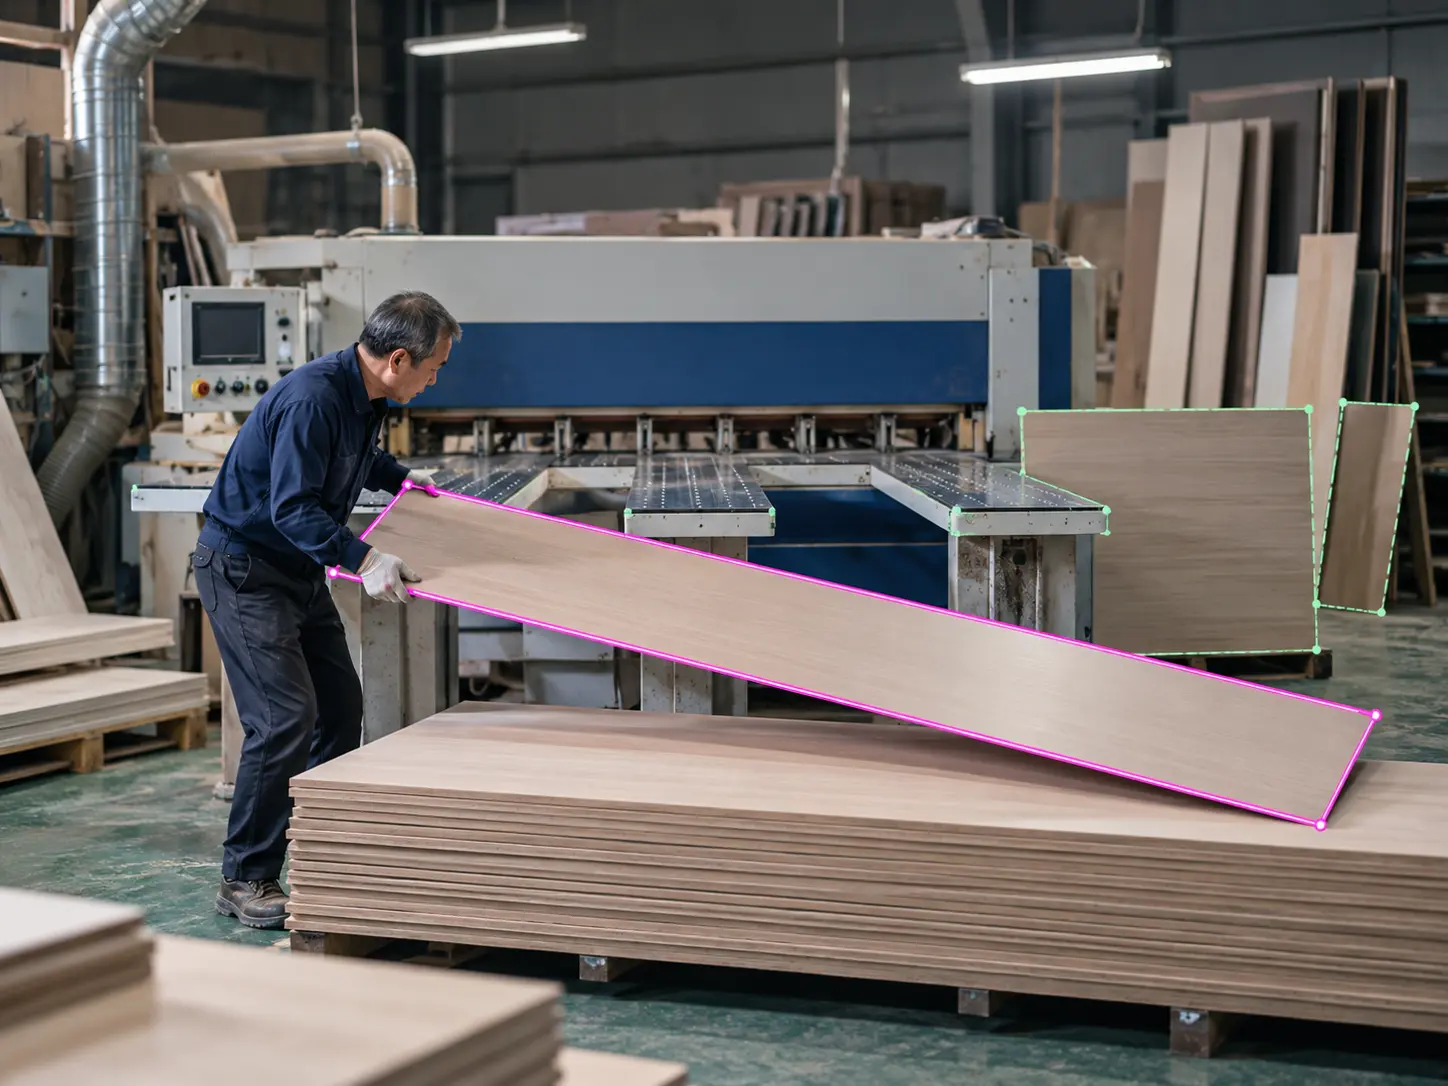
作業者が操作する対象パネルの境界と信頼度をRGB映像から推定します。現場専門家の正解データに基づき、製造現場に特化した識別モデルを学習・検証します。
自社開発の分野特化型ビジョンモデル · 現場検証中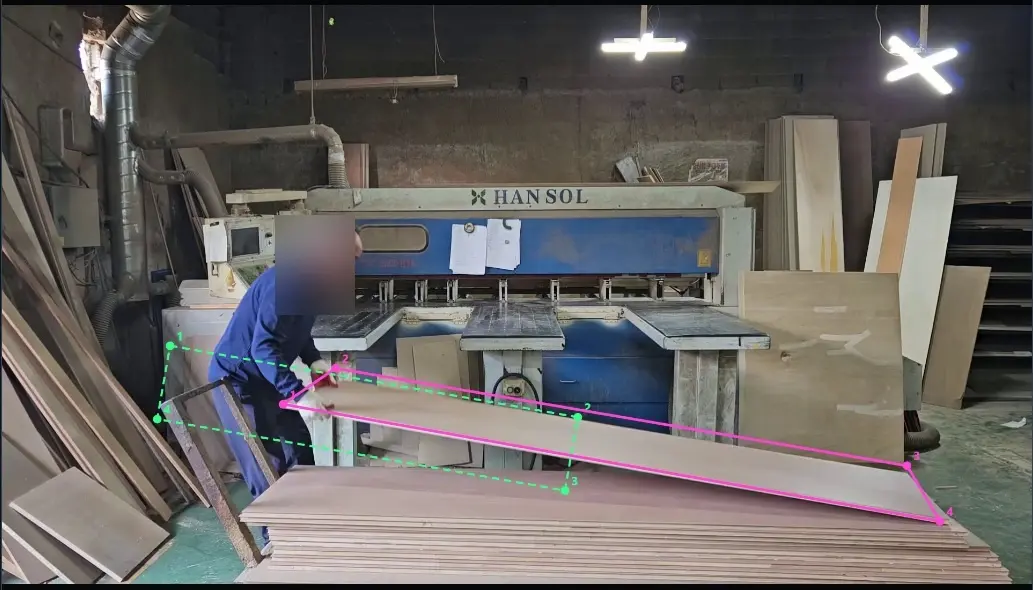
映像・姿勢情報とIMU信号を組み合わせて作業動作を分析する実験的モデルです。IMU単独、映像・姿勢単独、結合モデルを比較し、センサー融合の有効性を検討します。
自社開発の分野特化型マルチモーダルモデル · 実験的検証段階現場映像 + IMU信号の比較 · 各約14秒
顔の匿名化処理済み · IMU候補信号の比較 · 融合モデルの推論結果を示す映像ではありません。
02 / HK SEYMATURBINO R&D
現場資料・専門家の判断・作業手順を、構造化されたSkill Recordに接続します。
Powered by HK-SkillLex · Python Library / API
サンプルデータによる24秒のインターフェースデモ · 実運用画面や確定した性能を示すものではありません。
03 / PACIOLI R&D
図面・発注書の品目・仕様・数量・納期を構造化し、BOM・発注状況・文書アーカイブに接続します。
サンプルデータによる24秒のインターフェースデモ · 実運用画面や確定した性能を示すものではありません。
04 / EULER / ISAAC SIM R&D
実測に基づく設備モデルでパネル規格別の投入軌跡と2台のロボットによる工程を再現したIsaac Sim研究映像です。
Powered by HK Forge · Digital Twin & Simulation Engine
実測に基づく設備モデルで、Robot Aの投入、設備内の搬送、Robot Bの受取を再現します。あらかじめ定めた順序で実行したシミュレーションです。
動画ファイルを開く ↗研究開発用シミュレーション · パネル群の映像は簡略化した吸着モデルの記録軌跡再生 · 実設備・実機ロボットの運転性能は別途検証
現在研究開発・検証中の技術です。現場データと検証結果を基に、段階的に改良しています。