HK Seymaturbino · Powered by HK-SkillLexR&D DEMO · SAMPLE DATA
01 / 06현장 자료 입력
 HyperKineticsMANUFACTURING INTELLIGENCE
MANUFACTURING INTELLIGENCE · R&D
대상 식별부터 숙련지식, 제조 문서, 로봇 시뮬레이션까지. 네 가지 기술의 역할과 데모를 한곳에서 확인합니다.
01 / TYCHO R&D
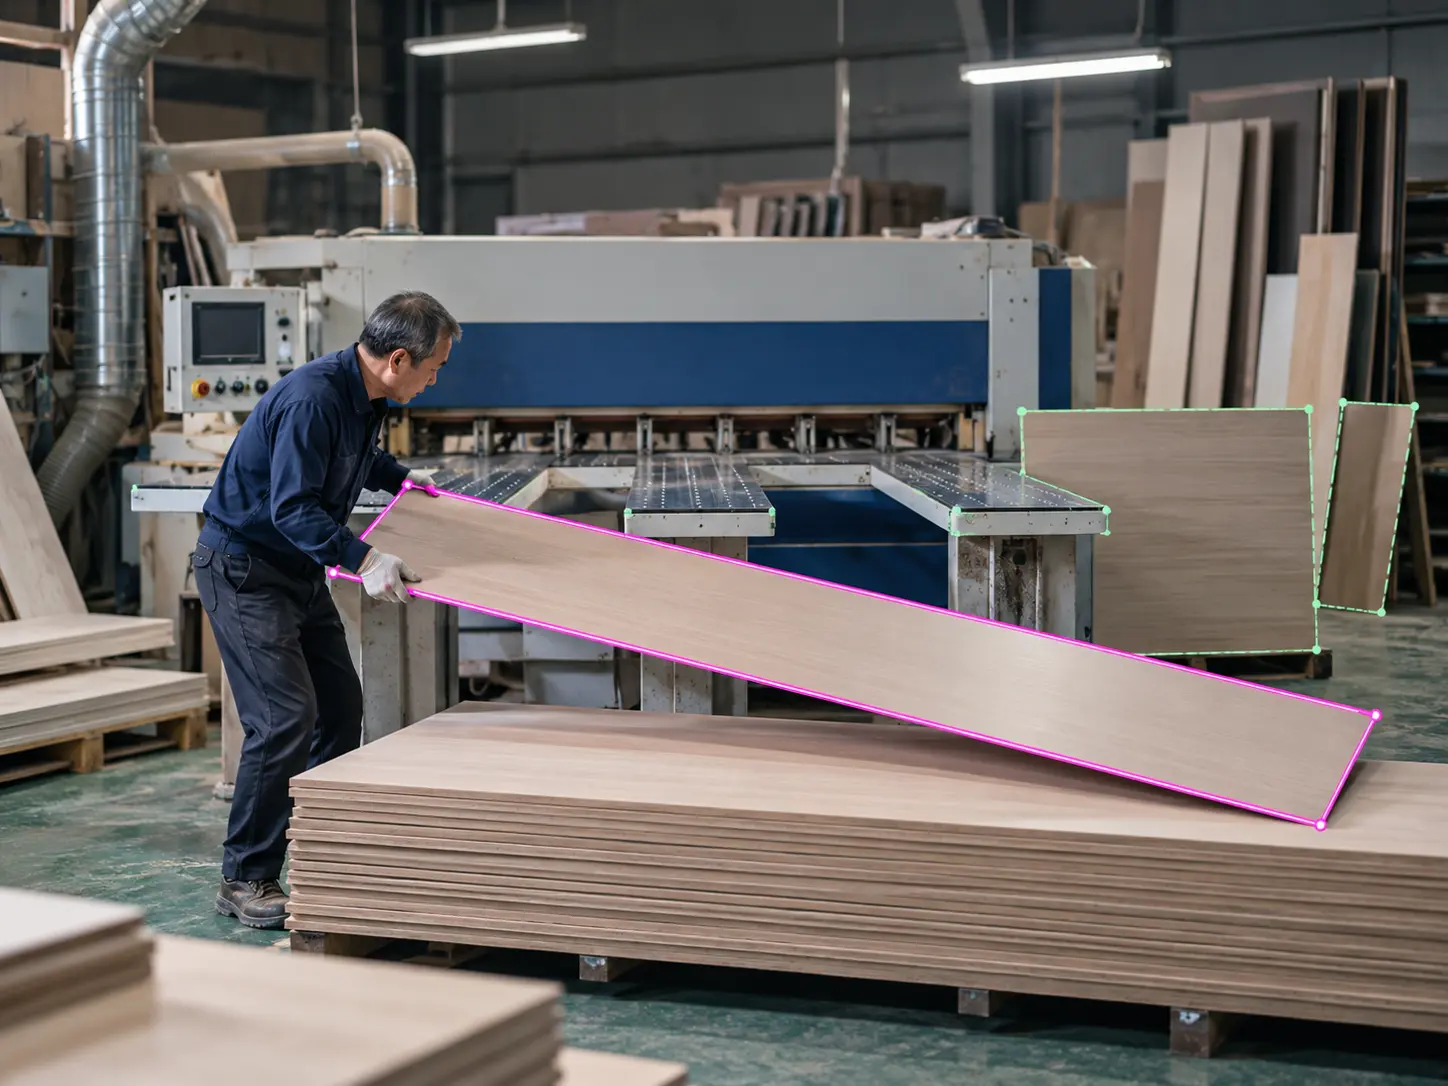
RGB 영상에서 작업자가 조작하는 목표 판재의 경계와 신뢰도를 추정합니다. 현장 전문가의 정답 데이터를 기반으로 제조 현장에 특화된 식별 모델을 학습·검증합니다.
자체 특화 비전 모델 · 현장 검증 중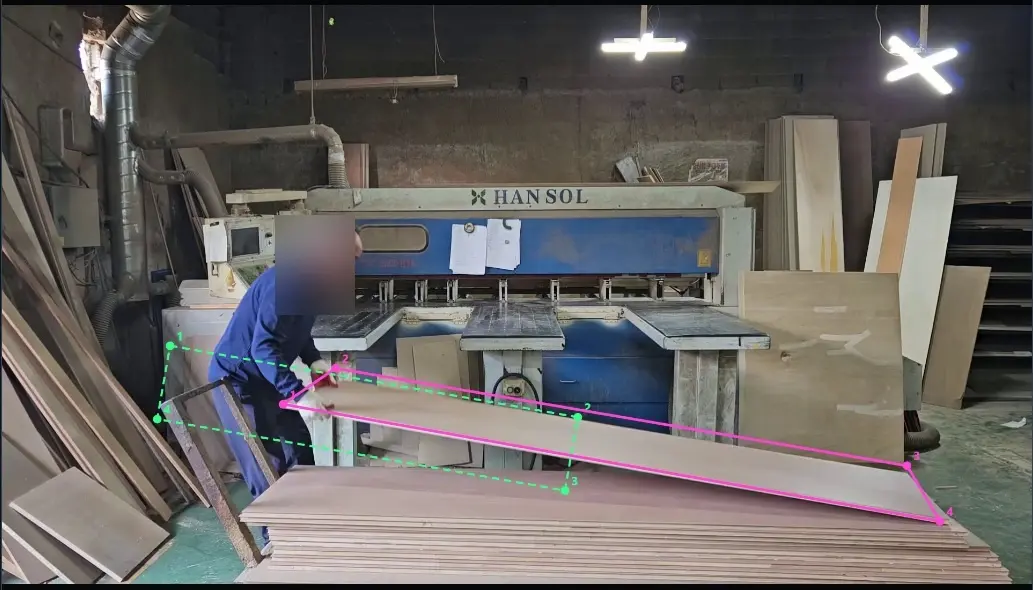
영상·자세 정보와 IMU 신호를 결합하여 작업 동작을 분석하는 실험적 모델입니다. IMU 단독, 영상·자세 단독, 결합 모델을 비교하며 센서 융합의 유효성을 검토합니다.
자체 특화 멀티모달 모델 · 실험적 검증 단계현장 영상 + IMU 신호 비교 · 각 약 14초
얼굴 비식별 처리 · IMU 후보 신호 비교 영상 · 융합 모델의 추론 결과 영상은 아닙니다.
02 / HK SEYMATURBINO R&D
현장 자료·전문가 판단·작업 절차를 구조화된 Skill Record로 연결합니다.
Powered by HK-SkillLex · Python Library / API
샘플 데이터로 구성한 24초 인터페이스 데모 · 실제 운영 화면이나 확정된 성능을 의미하지 않습니다.
03 / PACIOLI R&D
도면·발주서에서 품목·규격·수량·납기를 구조화하고, BOM·발주현황·문서 아카이브로 연결합니다.
샘플 데이터로 구성한 24초 인터페이스 데모 · 실제 운영 화면이나 확정된 성능을 의미하지 않습니다.
04 / EULER / ISAAC SIM R&D
실측 기반 설비 모델에서 판재 규격별 투입 궤적과 두 로봇의 공정 흐름을 재현한 Isaac Sim 연구 영상입니다.
Powered by HK Forge · Digital Twin & Simulation Engine
SHORT · MEDIUM · LONG · WIDE 네 가지 판재군에 대한 로봇 투입 궤적을 비교합니다. 기록된 정책 궤적을 재생한 영상입니다.
영상 파일 열기 ↗실측 기반 설비 모델에서 Robot A의 판재 투입, 설비 내 이송, Robot B의 수취 흐름을 재현합니다. 정해진 순서로 실행한 시뮬레이션입니다.
영상 파일 열기 ↗연구개발용 시뮬레이션 · 판재군 영상은 단순화된 흡착 모델의 기록 궤적 재생 · 실제 설비·로봇의 운전 성능 검증은 별도 진행
현재 연구개발 및 검증 중인 기술입니다. 현장 데이터와 검증 결과를 바탕으로 단계적으로 고도화합니다.